ปี 2026 Unitree ออกหุ่นยนต์รุ่นใหม่ 3 ตัวที่น่าจับตาสำหรับมหาวิทยาลัยและห้องแล็บ AI ได้แก่ H2 PLUS หุ่นยนต์ฮิวแมนนอยด์ขนาดเท่าคนพร้อม NVIDIA Jetson Thor, G1+ รุ่นอัปเกรดของ G1 และ R1-D หุ่นยนต์สองแขนสำหรับงานหยิบจับ ทั้งสามรุ่นไม่ได้แข่งกันโดยตรง แต่ละรุ่นเหมาะกับโจทย์วิจัยคนละแบบ
บทความนี้ไม่ได้ไล่สเปกทีละบรรทัด แต่ตอบคำถามที่คณะกรรมการจัดซื้อและหัวหน้าห้องแล็บต้องตอบให้ได้ก่อนเขียนโครงการ คือ หลักสูตรหรืองานวิจัยของเราต้องการหุ่นแบบไหน ต้องเตรียมห้องและทีมอย่างไร และเลือกผิดแล้วเสียอะไร
เริ่มจากโจทย์ ไม่ใช่เริ่มจากหุ่น
ความผิดพลาดที่เจอบ่อยที่สุดคือซื้อหุ่นยนต์ที่ “ดูล้ำที่สุด” แล้วค่อยหาโจทย์มาใส่ภายหลัง หุ่นยนต์ฮิวแมนนอยด์แต่ละแบบบังคับให้ทีมใช้เวลาไปกับปัญหาต่างกัน หุ่นที่เดินสองขาทำให้เวลาจำนวนมากหมดไปกับการทรงตัว (locomotion) ส่วนหุ่นแบบสองแขนบนฐานทำให้ทีมไปโฟกัสที่มือและการหยิบจับ (manipulation) ได้ทันที
ลองแบ่งงานวิจัยด้านหุ่นยนต์ออกเป็น 3 สาย แล้วจะเห็นว่าแต่ละรุ่นลงล็อกกับสายไหน
| สายงาน | คำถามวิจัยตัวอย่าง | รุ่นที่ลงล็อก |
|---|---|---|
| Physical AI / Foundation Model | ฝึกโมเดลหุ่นยนต์ขนาดใหญ่ใน simulation แล้วนำไปใช้บนหุ่นจริง, whole-body manipulation | H2 PLUS |
| Locomotion และ Human-Robot Interaction | Reinforcement Learning สำหรับการเดิน, sim-to-real, หุ่นยนต์โต้ตอบด้วยเสียงและท่าทาง | G1+ EDU |
| Manipulation และ Imitation Learning | สอนหุ่นหยิบของจากการสาธิต, VLA, งานแพ็กและคัดแยกสินค้า | R1-D |
H2 PLUS: เมื่อโจทย์คือ Physical AI เต็มรูปแบบ
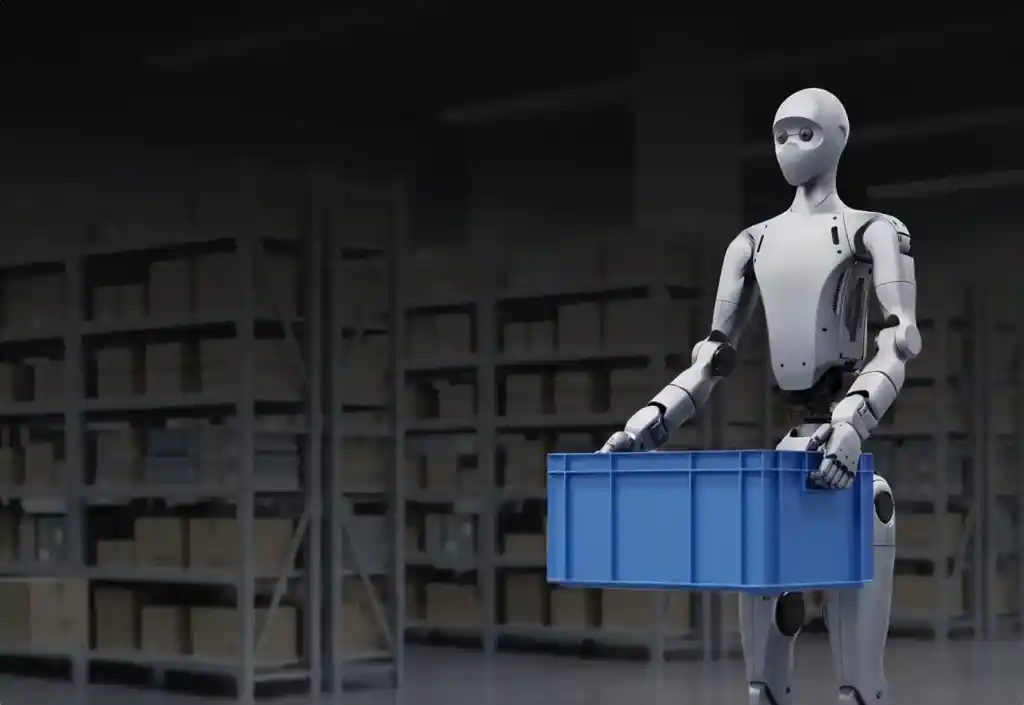
จุดที่ทำให้ H2 PLUS ต่างจากหุ่นฮิวแมนนอยด์รุ่นก่อน ๆ ไม่ใช่ความสูงหรือแรงบิด แต่คือสายการทำงานครบตั้งแต่ข้อมูลจนถึงหุ่นจริง ตัวหุ่นมาพร้อม Jetson Thor และผู้ผลิตวางให้ทำงานกับชุดเครื่องมือ NVIDIA Isaac ทั้งการเก็บข้อมูลสาธิตด้วย teleoperation การฝึกใน Isaac Sim / Isaac Lab โมเดลพื้นฐาน GR00T และการส่งนโยบายลงหุ่นผ่าน Isaac ROS ห้องแล็บจึงไม่ต้องประกอบ pipeline เองตั้งแต่ศูนย์
ห้องแล็บที่เหมาะ: ศูนย์วิจัยที่มีทีมด้าน deep learning อยู่แล้วและต้องการยกระดับไปทำ embodied AI บนหุ่นขนาดเท่าคน โดยเฉพาะงานที่ต้องใช้มือละเอียด เพราะรุ่นนี้รองรับมือ Dexterous พร้อมเซนเซอร์สัมผัส
สิ่งที่ต้องเตรียม: หุ่นหนักราว 70 กก. ต้องมีพื้นที่ทดสอบที่กันเขตชัดเจน และควรมีโครงแขวนหรือสายรั้งกันล้มระหว่างทดสอบนโยบายใหม่ ฝั่งซอฟต์แวร์ต้องมีเวิร์กสเตชัน GPU สำหรับรัน simulation และทีมที่คุ้นกับ ROS 2 สเปกเต็มและอุปกรณ์เสริมดูได้ที่ Unitree H2 PLUS หุ่นยนต์ฮิวแมนนอยด์ Jetson Thor
G1+: หุ่นสำหรับสอน และสำหรับงานที่คนต้องคุยกับหุ่น
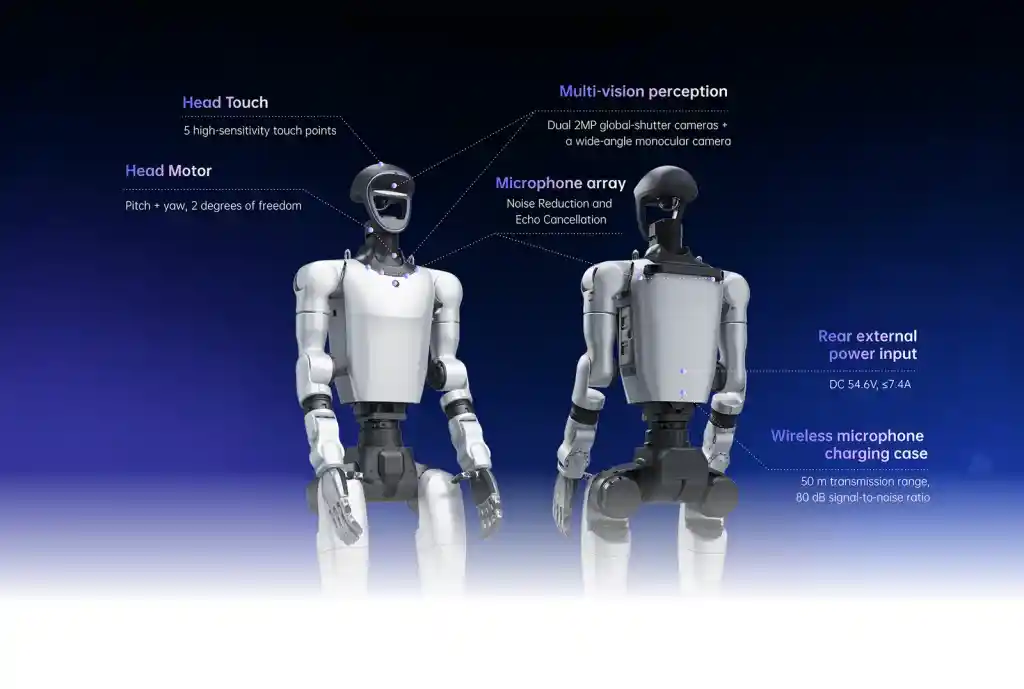
G1 ได้รับความนิยมในมหาวิทยาลัยสำหรับสอน Reinforcement Learning เพราะขนาดไม่ใหญ่ ล้มแล้วมักเสียหายน้อยกว่าหุ่นขนาดเท่าคน และมีงานวิจัยกับโค้ดเปิดให้อ้างอิงจำนวนมาก G1+ รักษาจุดแข็งนี้ไว้ แล้วเติมสิ่งที่ห้องเรียนและงาน Human-Robot Interaction (HRI) ขาด คือคอที่หันได้ เซนเซอร์สัมผัสที่ศีรษะ ไมโครโฟน 6 ตัวที่ระบุทิศทางเสียงได้ และการต่อไฟภายนอกเพื่อใช้งานต่อเนื่องทั้งคาบเรียนหรือทั้งวันในงานนิทรรศการ
ข้อควรระวังตอนเขียนโครงการจัดซื้อ
ผู้ผลิตเปิดให้พัฒนาต่อยอด (secondary development) เฉพาะรุ่น G1+ EDU ถ้าหลักสูตรต้องให้นักศึกษาเขียนโปรแกรมควบคุมหุ่นเอง ต้องระบุรุ่น EDU ในสเปกจัดซื้อให้ชัด รุ่นมาตรฐานเหมาะกับงานสาธิตและงานต้อนรับเท่านั้น
ห้องแล็บที่อยากเริ่มจากการเรียนรู้การเขียนโปรแกรมหุ่นฮิวแมนนอยด์ก่อนลงทุน ดูแนวทางได้จาก Humanoid Programming Workshop และรายละเอียดรุ่นอัปเกรดอยู่ที่ Unitree G1+ หุ่นยนต์ฮิวแมนนอยด์รุ่นอัปเกรด
R1-D: ทางลัดสู่งานวิจัยการหยิบจับ
ถ้าโจทย์ของห้องแล็บคือ “สอนหุ่นให้ใช้มือ” การซื้อหุ่นที่ต้องเดินสองขาอาจเป็นภาระเกินจำเป็น R1-D ตัดปัญหาการทรงตัวออกไปทั้งหมด เหลือลำตัวท่อนบน ศีรษะที่มีกล้องสองตา และแขนสองข้างบนฐาน ทีมจึงใช้เวลาทั้งหมดกับการเก็บข้อมูลสาธิตและฝึกนโยบายการหยิบจับ ซึ่งเป็นแนวทางเดียวกับงาน VLA (Vision-Language-Action) ที่กำลังมาแรง
R1-D มีให้เลือกทั้งแบบฐานยึดติดที่วางบนโต๊ะแล็บได้ และแบบฐานเคลื่อนที่ที่ยกลำตัวได้สูงถึง 1.6 ม. สำหรับจำลองงานหยิบของจากชั้นวางในคลังสินค้า สำหรับคณะวิศวกรรมอุตสาหการหรือโลจิสติกส์ที่ต้องการโจทย์ใกล้เคียงโรงงานจริง รุ่นฐานเคลื่อนที่ตอบโจทย์มากกว่า เปรียบเทียบทั้ง 4 รุ่นย่อยได้ที่ Unitree R1-D หุ่นยนต์ฮิวแมนนอยด์สองแขน
เทียบในมุมของผู้บริหารห้องแล็บ
| ประเด็น | H2 PLUS | G1+ EDU | R1-D |
|---|---|---|---|
| รูปแบบ | ฮิวแมนนอยด์เต็มตัว ขนาดเท่าคน | ฮิวแมนนอยด์เต็มตัว ขนาดกะทัดรัด | ท่อนบนสองแขนบนฐาน |
| จุดแข็งเชิงวิจัย | Physical AI, whole-body manipulation | Locomotion, RL, HRI | Manipulation, imitation learning, VLA |
| ความพร้อมของทีมที่ต้องมี | สูง: deep learning + ROS 2 + simulation | ปานกลาง: เริ่มจากโค้ดตัวอย่างที่มีมาก | ปานกลาง: เน้นเก็บข้อมูลและฝึกนโยบาย |
| พื้นที่และความปลอดภัย | ต้องมีเขตทดสอบกั้นชัดและโครงกันล้ม | ห้องเรียนหรือแล็บทั่วไปที่กันเขตได้ | โต๊ะแล็บหรือสถานีงาน |
| ระยะรับประกันจากผู้ผลิต | 12 เดือน | 18 เดือน (EDU) | 12 เดือน |
เช็กลิสต์ก่อนเขียนสเปกจัดซื้อ
- เขียนคำถามวิจัยหรือผลลัพธ์การเรียนรู้ให้ชัดก่อน แล้วค่อยเลือกรูปแบบหุ่น
- ยืนยันสิทธิ์การพัฒนาต่อยอด (SDK) ของรุ่นที่ระบุ โดยเฉพาะตระกูล G1 ที่รุ่นมาตรฐานไม่เปิดให้เขียนโปรแกรม
- นับรวมอุปกรณ์เสริมที่งานวิจัยต้องใช้จริง เช่น มือ Dexterous กล้องข้อมือ และโมดูลประมวลผล เพราะเปลี่ยนงบได้มาก
- เตรียมคอมพิวเตอร์ฝั่งฝึกโมเดล หุ่นประมวลผลบนตัวได้ แต่การฝึกใน simulation ยังต้องใช้เวิร์กสเตชัน GPU
- วางแผนพื้นที่ ความปลอดภัย และการอบรมผู้ใช้ ผู้ผลิตย้ำว่าหุ่นมีกำลังสูงและต้องเว้นระยะปลอดภัยทุกครั้ง
- ถามเรื่องการดูแลหลังการขายในไทย อะไหล่ การซ่อม และการอบรมทีม ก่อนตัดสินใจ
ดูสเปก ราคา และสั่งซื้อในไทย
ทั้งสามรุ่นมีหน้าสินค้าพร้อมสเปกเต็มและช่องทางขอใบเสนอราคาที่ Unitree H2 PLUS, Unitree G1+ และ Unitree R1-D บน droneth.or.th ส่วนภาพรวมราคาหุ่นยนต์ฮิวแมนนอยด์ในตลาดอ่านได้ที่ คู่มือเลือกซื้อหุ่นยนต์ฮิวแมนนอยด์ 2026
สรุป
ถ้าห้องแล็บต้องการแพลตฟอร์มครบวงจรสำหรับ Physical AI และมีทีม deep learning พร้อม เลือก H2 PLUS ถ้าเป้าหมายคือการเรียนการสอนหุ่นเดินสองขาและงานที่คนต้องโต้ตอบกับหุ่น เลือก G1+ EDU และถ้าโจทย์คือมือกับการหยิบจับด้วยงบที่คุมได้ R1-D คือทางที่สั้นที่สุด สิ่งสำคัญที่สุดคือเลือกให้ตรงกับคำถามวิจัย ไม่ใช่เลือกตัวที่ดูล้ำที่สุด
ข้อมูลสเปกอ้างอิงจากเว็บไซต์ทางการของ Unitree Robotics (unitree.com) ณ เดือนกันยายน 2026 ฟังก์ชันบางส่วนผู้ผลิตระบุว่ายังอยู่ระหว่างพัฒนา